November 17, 2026
Préparation d’un vol avec Trinity F90+ : étape par étape
SIG-DRONE

Préparation d’un vol avec Trinity F90+ : étape par étape

Mar 8, 2026

CONFIGURATION DE VOL – PAS À PAS Trinity F90+

Préparer un vol avec Trinity F90+ étape par étape Après avoir planifié la mission dans QBase, suivez les étapes ci-dessous pour la configuration du vol, les étapes doivent être effectuées dans l’ordre suivant.

PRÉPARATION DU VOL – ÉTAPE PAR ÉTAPE

Étape 1 – S’assurer que les conditions météorologiques sont propices au vol

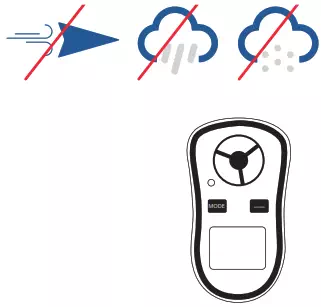
Il est possible de faire voler le drone dans les conditions suivantes :

  1. Vent jusqu’à 9 m/s (17,5 nœuds)

En plus des données de vent fournies par QBase ou le service météorologique, vérifiez la vitesse réelle du vent à l’aide d’un anémomètre.

Préparer un vol avec Trinity F90+

Premier démarrage de l’anémomètre

  • Mettez l’anémomètre en marche en appuyant et en maintenant la pression MODE pendant 2 secondes.
  • Définir la méthode de mesure sur MAX en appuyant MODE pendant 3 secondes jusqu’à ce que m/s clignote.
  • Appuyez sur SET jusqu’à MAX un voyant clignote. Appuyez sur MODE à confirmer.
  • Pour réinitialiser la valeur MAX presse MODE pendant 3 secondes jusqu’à ce que m/s clignote. Appuyez ensuite sur MODE à confirmer.

Pour plus de détails, veuillez consulter le manuel succinct fourni avec l’anémomètre.

2. Température -12 °C à 50 °C (10,4 °F à 122 °F)

En dessous de 0 °C (32 °F) : conditions non givrantes, la batterie doit être chauffée à 25 °C (77 °F) pendant au moins cinq heures avant le vol et le temps de vol est limité à 60 minutes. Ne volez pas sous la pluie ou la neige.

Étape 2 – Assurez-vous que la batterie est suffisamment chargée

Avant le vol, la batterie du drone doit être suffisamment chargée. Le niveau de charge requis dépend de la durée de la mission. Le décollage est impossible si la batterie est chargée à moins de 62,5 %.

Nous recommandons d’utiliser des batteries entièrement chargées pour chaque vol.


Étape 3 – Batterie externe pour iBase

Assurez-vous que la batterie externe alimentant l’iBase est suffisamment chargée. L’iBase peut être alimentée jusqu’à 10 heures avec une seule batterie externe.

Étape 4 – Assurez-vous que QBase et le micrologiciel du drone sont à jour

Si nécessaire, mettez à jour QBase et le firmware du drone.

Étape 5 – Configuration du modem QBase

N’utilisez aucun autre modem terrestre que le modem QBase pour la connexion entre le drone et QBase.

Configuration du modem
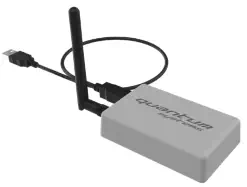
  1. Connectez le modem QBase à votre ordinateur portable / tablette via USB.
  2. Ouvrez QBase et ouvrez la mission.
  3. Placez le modem.

Le modem doit être placé aussi haut que possible au-dessus du sol. Afin de garantir la meilleure connexion, veuillez vous assurer que le modem n’est pas masqué par des obstacles et qu’il a une ligne de visée directe avec le drone.

Étape 6 – Configurer le récepteur ADS-B

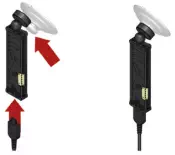
  1. Insérez une ventouse dans le support à cardan.
  2. Insérez un câble microUSB dans le pingUSB.
  3. Connectez l’autre extrémité du câble USB à votre ordinateur portable ou de bureau.

Veuillez toujours suspendre le pingUSB à la verticale.

Étape 7 – Configurer iBase

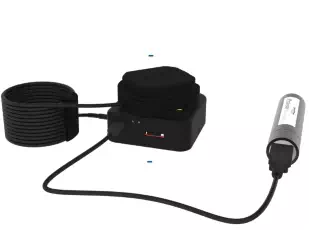
  • Assurez-vous que la carte Micro SD est insérée dans l’iBase.
  • Placez l’antenne de l’iBase sur le point de référence souhaité (assurez-vous que le centre de l’antenne soit exactement au-dessus du repère de référence) ou directement sur l’iBase. Il est recommandé de ne pas placer l’iBase à l’ombre d’objets (arbres, bâtiments, etc.). Lors de l’exploitation forestière, il est conseillé de se tenir à une distance minimale de 5 mètres et de ne pas s’approcher ni courir à proximité.
  • Connectez la batterie externe à l’iBase via le câble USB. (Remarque : Il y a un espace entre le boîtier de l’iBase et la prise micro USB. Ne forcez pas le branchement.)
  • Mettez la batterie externe en marche en appuyant sur le bouton d’alimentation. L’iBase s’allumera automatiquement (LED verte).

Le fichier journal iBase est créé dès que l’iBase détermine sa position, environ 25 secondes après sa mise sous tension (la LED bleue clignote).

Étape 8 – Allumer l’émetteur QS RC

  1. Mettez l’interrupteur principal en marche de l’émetteur RC QS.
  2. Vérifiez l’état de la batterie de l’émetteur. Ne faites pas voler le drone si la capacité de la batterie de l’émetteur est inférieure à 50 %.
  3. Si la LED de l’émetteur est éteinte, la connexion RC est réussie.
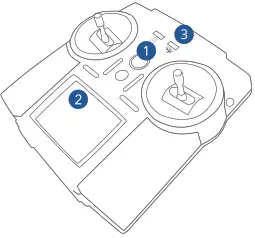
La présence d’un pilote de sécurité capable de contrôler le drone à l’aide de l’émetteur est obligatoire. En cas d’urgence, il doit être prêt à prendre le contrôle manuel du drone en mode de vol assisté. Le pilote doit conserver l’émetteur en main pendant toute la durée du vol.
Étape 9 – Vérifier l’état du drone

Veuillez vous assurer que chaque pièce est exempte de dommages.

Étape 10 – Étalonnage du magnétomètre (si nécessaire)

Obligatoire : lieu de départ du vol à plus de 50 km du dernier lieu de départ.

La zone d’étalonnage et de décollage est exempte de métal (parkings, voitures, structures métalliques) ou de tout appareil générant des champs électriques ou magnétiques (lignes électriques, générateurs, téléphones portables).

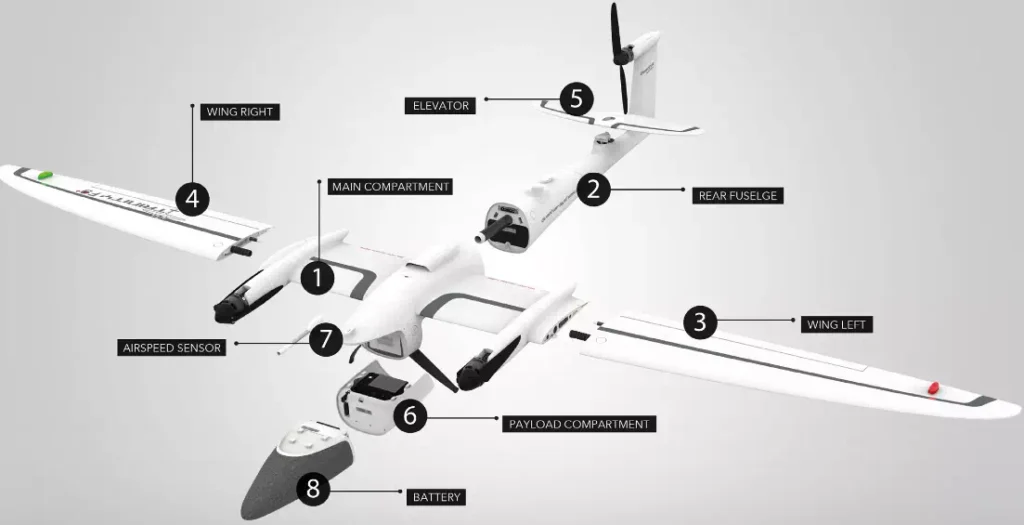
Étape 11 – Assembler le drone

  1. Retirez le verrou de transport de la charge utile.
  2. Si ce n’est pas déjà fait, fixez le compartiment de charge utile. Assurez-vous que la carte SD de la caméra est insérée dans ce compartiment. Le compartiment de charge utile doit être fixé pour que le vol puisse commencer.

3. Fixez le fuselage arrière au corps principal.

4 et 5. Fixez les ailes.

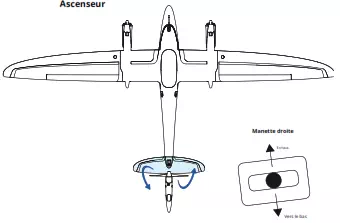
6. Installez l’ascenseur.

7. Retirez les capuchons des piles.

8. Branchez la batterie.

Le drone s’allumera automatiquement.

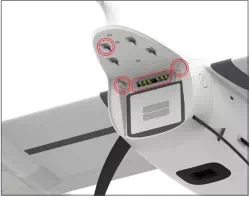
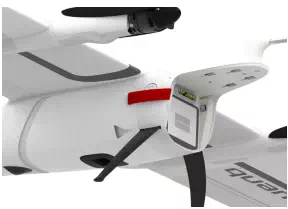
mécanisme de verrouillage nasal

Alignez la batterie conformément à l’image.

Fixez les quatre crochets de fixation situés sur le dessus de la batterie au corps principal.

Faites glisser la batterie vers l’arrière. Assurez-vous que le mécanisme de verrouillage est en place.

Toutes les pièces sont assemblées par un système de verrouillage. Aucun outil n’est nécessaire pour le montage. Vérifiez toutes les connexions et assurez-vous que le système de verrouillage est bien en place.

Ascenseur

Ascenseur

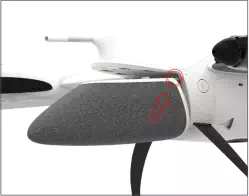
Aile / Fuselage arrière / Nez 

Aile / Fuselage arrière / Nez

Étape 12 – Position de décollage

  • Il est toujours recommandé de décoller depuis la boîte de transport du drone, car celle-ci offre une surface plane.
  • Si votre zone de décollage/atterrissage est poussiéreuse, veuillez recouvrir le sol d’une bâche. Utilisez des poids pour fixer la bâche au sol.
  • Veuillez ne pas faire atterrir le drone sur la caisse de transport car il pourrait tomber.
  • Pour garantir un niveau de sécurité maximal, il est recommandé de décoller du point le plus élevé de la zone de vol.

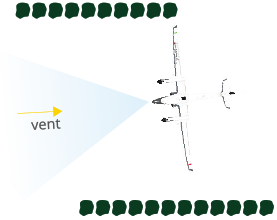
Veuillez toujours tenir compte de la direction et de la force du vent lors du choix du point de décollage. Ne décollez pas dans une zone abritée du vent (sous le vent) car des turbulences peuvent se produire.

Veuillez toujours vérifier le vent non seulement au point de décollage, mais aussi dans les environs immédiats.

Étant donné que la position de décollage correcte sera transférée à QBase juste avant le début de la mission, la position de décollage choisie n’a pas besoin de correspondre au point de passage de départ défini précédemment dans QBase.

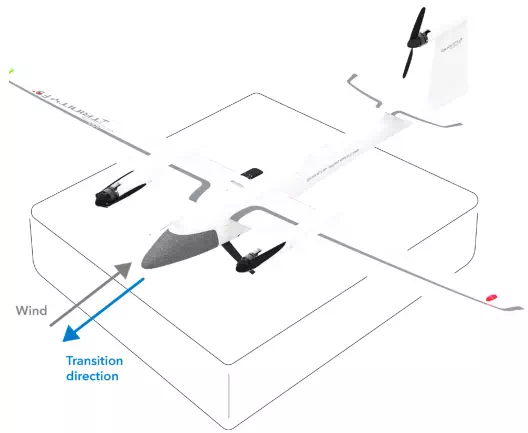
S’il y a un obstacle dans la direction de transition (définie comme le cône de transition dans QBase), assurez-vous que l’altitude de transition est d’au moins 20 mètres (65,6 pieds) supérieure à celle de l’obstacle. Si possible, choisissez le sens de la transition à l’opposé de la direction du vent.

Étape 13 – Placer le drone

Placez le drone sur la caisse de transport en position de décollage, face à la direction de transition souhaitée.

Il est toujours recommandé d’effectuer la transition face au vent.

OPÉRATIONS DE VOL – ÉTAPE PAR ÉTAPE Trinity F90+ 

Normalement, le vol s’effectue en mode automatique. Le drone n’est pas piloté, mais vole automatiquement selon le plan de vol généré dans QBase  et transféré au drone. Pour le vol automatique, les points de passage doivent être définis et transférés au drone. En cas d’urgence uniquement, il est recommandé de passer en mode de vol assisté pour piloter le drone manuellement à l’aide de l’émetteur. Si le vol assisté est activé, la mission de suivi des points de passage est suspendue. Il est possible de passer d’un mode à l’autre à tout moment.

Pour le fonctionnement en vol, le drone doit être connecté à l’émetteur et à la QBase.

Étape 1 – Configuration du vol

Assurez-vous que le vol a été correctement configuré

Étape 2 – Vérifiez la connexion entre QBase et le drone.

L’état de la connexion est affiché dans l’en-tête de QBase (graphique vert et jaune). De plus, le drone est affiché sur la carte.

Si le drone ne se connecte pas à QBase, consultez Ici


Étape 3 – Vérifier la caméra

La caméra peut être déclenchée manuellement pour vérifier son bon fonctionnement.

  1. Tirez le manche droit (configuration standard) de l’émetteur RC vers vous. Alternative: Ouvrir Informations sur la charge utile dans QBase et Charge utile de déclenchement bouton.
  2. Si la caméra fonctionne correctement, elle émet un son de déclencheur et le nombre d’images dans l’en-tête de l’émetteur RC et dans l’en-tête de QBase augmente.

Étape 4 – Vérification finale de QBase

Dégagement d’obstacles dans la réalité :

  • aucun obstacle dans un rayon de 20 m autour du point de départ.
  • Re-/transition, cercle de descente, trajectoires de vol : altitude 20 m supérieure aux obstacles.

Cap du drone :

  • assurez-vous que le cap affiché corresponde à sa direction au sol. Ne volez pas si écart critique ≥ 10°.

Direction du vent :

  • la re-/transition se fait à l’encontre de la direction du vent !
  • Retransitions avec vent arrière : par 1 m/s de vent arrière, déviation d’environ 20 mètres.
  • Vérification du vent dans les environs immédiats.
  • Ne décollez pas dans une zone abritée du vent (sous le vent) car des turbulences peuvent survenir.

Étape 5 – Télécharger la mission

Téléversez la mission (bouton Télécharger / Synchronisé).

Assurez-vous que le point de passage principal dans QBase est ajusté à la position de décollage réelle.

Étape 6 – Contrôle avant vol

Le drone effectuera un autocontrôle et initialisera les algorithmes d’attitude et de position.

Après le contrôle avant vol, il est recommandé d’attendre au moins 30 secondes avant le début de votre mission, les données GPS au sol seront enregistrées avant le vol. Cela permet une meilleure convergence PPK en post-traitement.

Veuillez vous tenir derrière le drone et maintenir une distance de sécurité d’au moins 10 m (33 ft) avec celui-ci pendant toute la durée du vol.
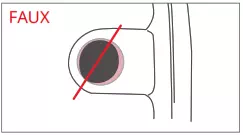
Assurez-vous que le drone ne bouge pas pendant la vérification avant vol.
Sélectionner CONTROLE AVANT VOL sur l’écran de l’émetteur ou dans QBase3D.

Si la vérification pré vol échoue, un message s’affichera sur l’émetteur. Durant cette vérification, la position de décollage réelle est transmise à QBase.

Étape 7 – Vérifier les surfaces de contrôle

Déplacez le manche droit pour vérifier les ailerons et la profondeur. Si la configuration du manche a été modifiée, utilisez le manche gauche pour vérifier les ailerons et la profondeur.

Veillez à ce que les ailerons gauche et droit se déplacent toujours dans la direction opposée et assurez-vous qu’ils se déplacent conformément à la position du manche. comme indiqué dans l’exemple ci-dessous.
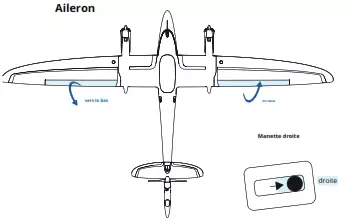
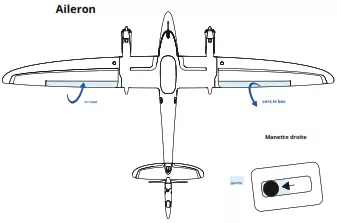
Assurez-vous que les gouvernes bougent lorsque vous actionnez le manche. Ne pilotez pas si une gouverne ne bouge pas. 

Étape 8 – Bras

!NE JAMAIS ARMER UN AVION DONT L’HÉLICE EST ENDOMMAGÉE!!

La procédure d’armement met les moteurs en marche.

  1. Sélectionner BRAS sur l’écran de l’émetteur.
  2. Confirmez le processus d’armement en sélectionnant Oui. Interrompez en sélectionnant Non!
  3. Les moteurs démarrent au ralenti. Si vous souhaitez les éteindre, sélectionnez DÉSACTIVÉ.
  • Pour des raisons de sécurité, le drone éteindra les moteurs automatiquement après 30 secondes si aucun bouton n’a été enfoncé.
  • Assurez-vous que les moteurs tournent librement. Si rotation anormale, éteignez.
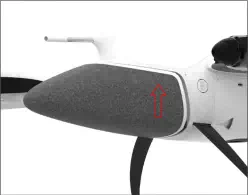
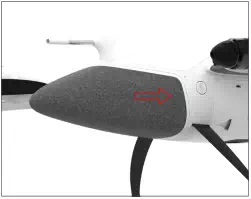
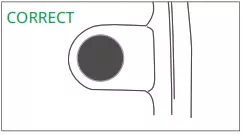
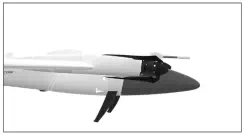
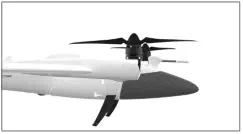
  • S’assurer que les trois moteurs sont inclinés à 90° vers le haut. Sinon, éteignez. Contactez votre revendeur.

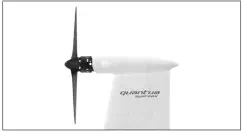
Alignement avant :

position neutre

CORRECT

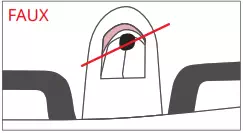
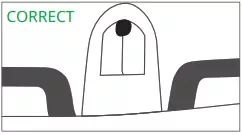
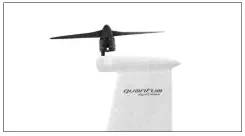
Alignement arrière :

position neutre correcte pour le vol en avant

CORRECT

Alignement avant : incliné vers le haut, correct pour le décollage/l’atterrissage

CORRECT

Alignement arrière : incliné vers le haut, correct pour le décollage/l’atterrissage

CORRECT

Opérations Générales de Vol Trinity F90+

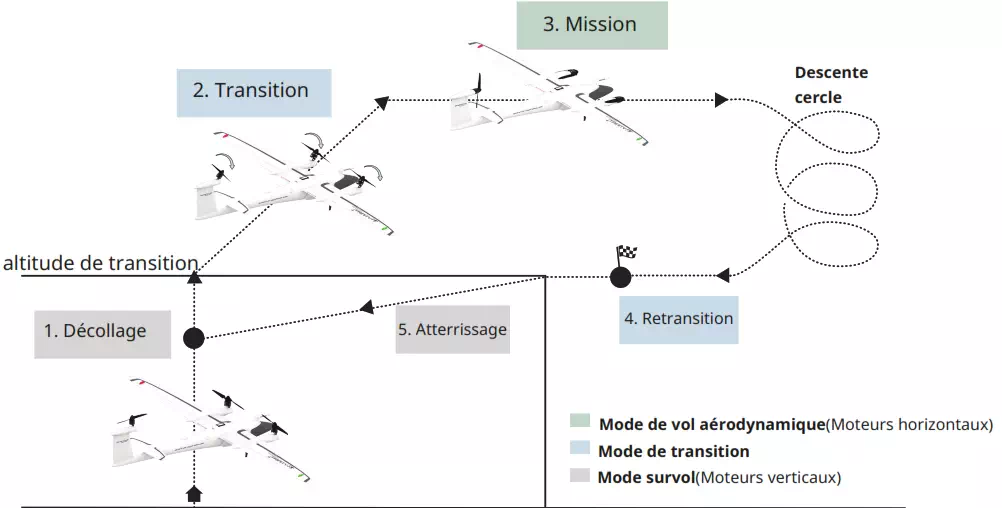
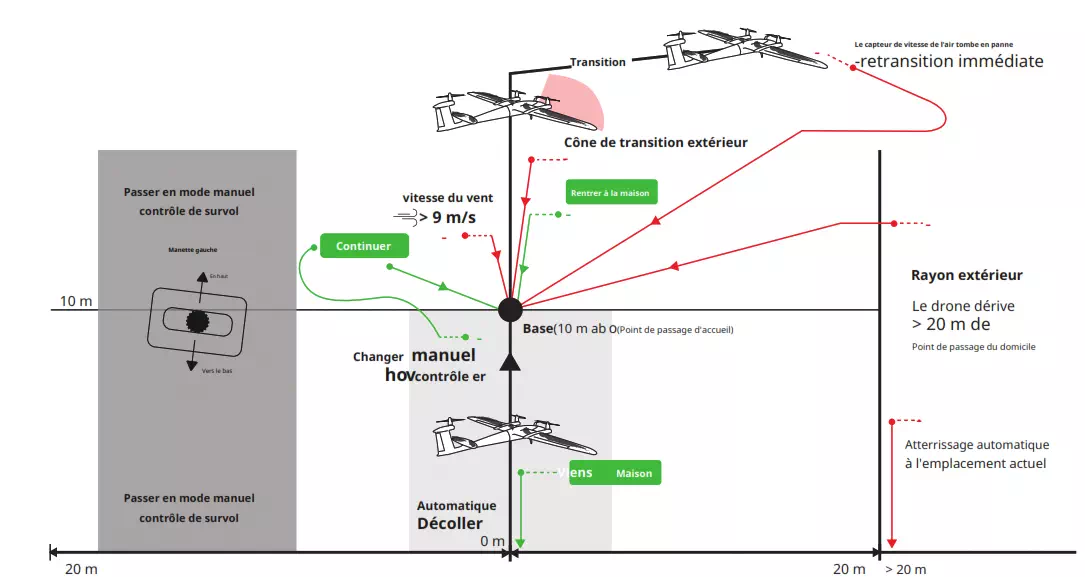
Ce chapitre décrit le fonctionnement général du drone en vol, notamment le décollage, la transition, la mission, la retransition et l’atterrissage. À chaque phase de vol, l’opérateur a la possibilité d’intervenir ou d’interrompre le vol.

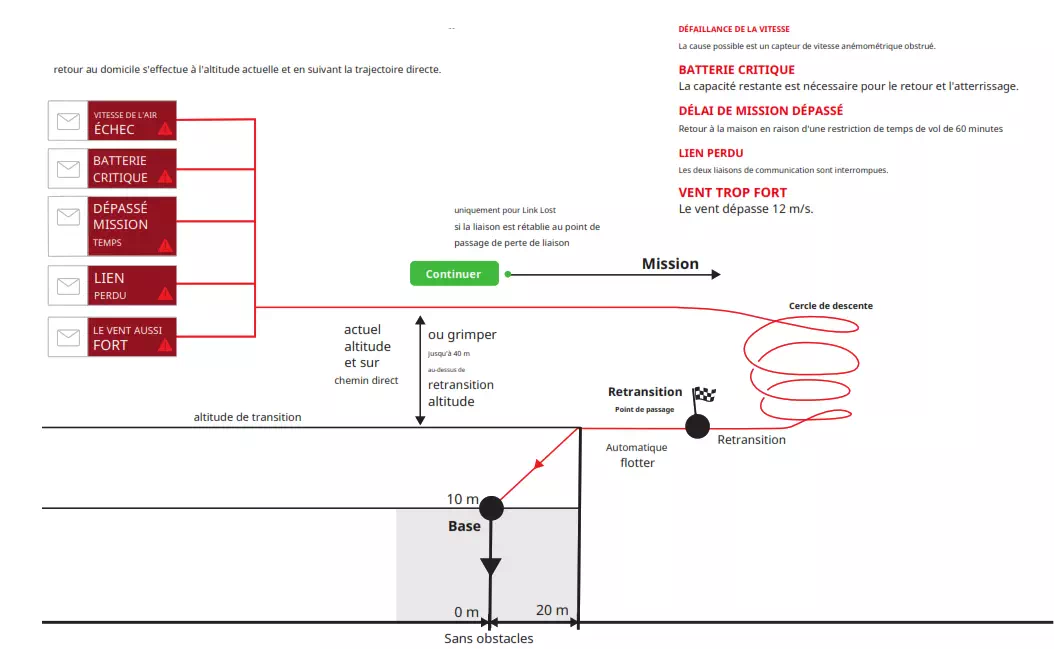
De plus, le drone est équipé de dispositifs de sécurité qui déclenchent un retour automatique à la base en cas d’urgence.

Préparer un vol avec Trinity F90+

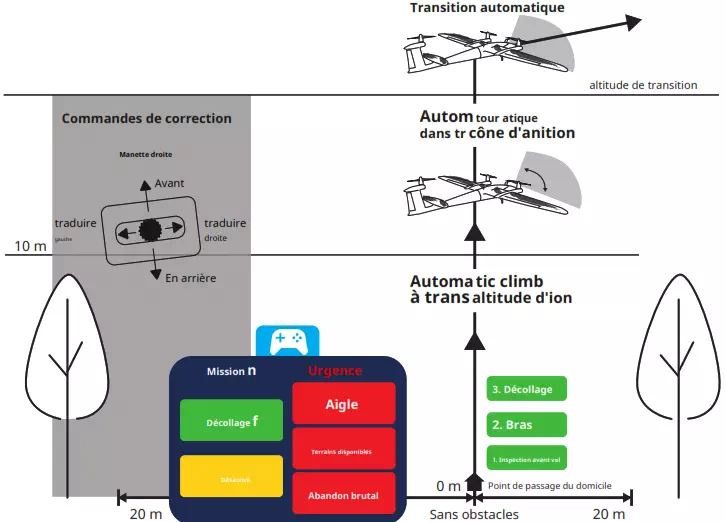
Décollage et transition

Lieu de décollage

  • Aucun obstacle autour du point de passage principal (rayon de 20 m).
  • Altitude de transition : 20 m (65 pi) au-dessus des obstacles.
  • Direction de décollage : face au vent.

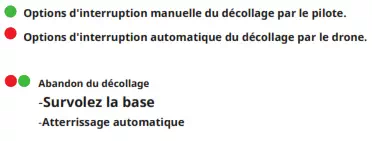
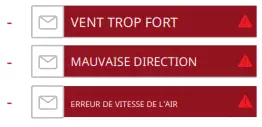
Scénarios d’interruption de décollage manuelle et automatique

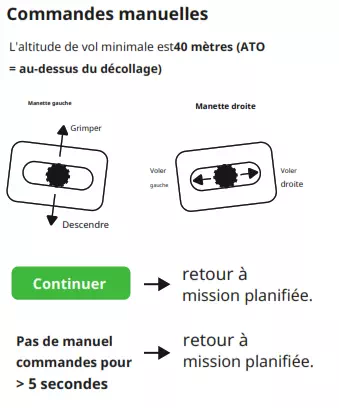
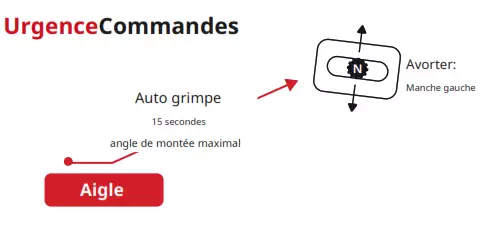
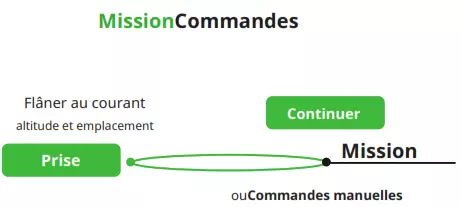
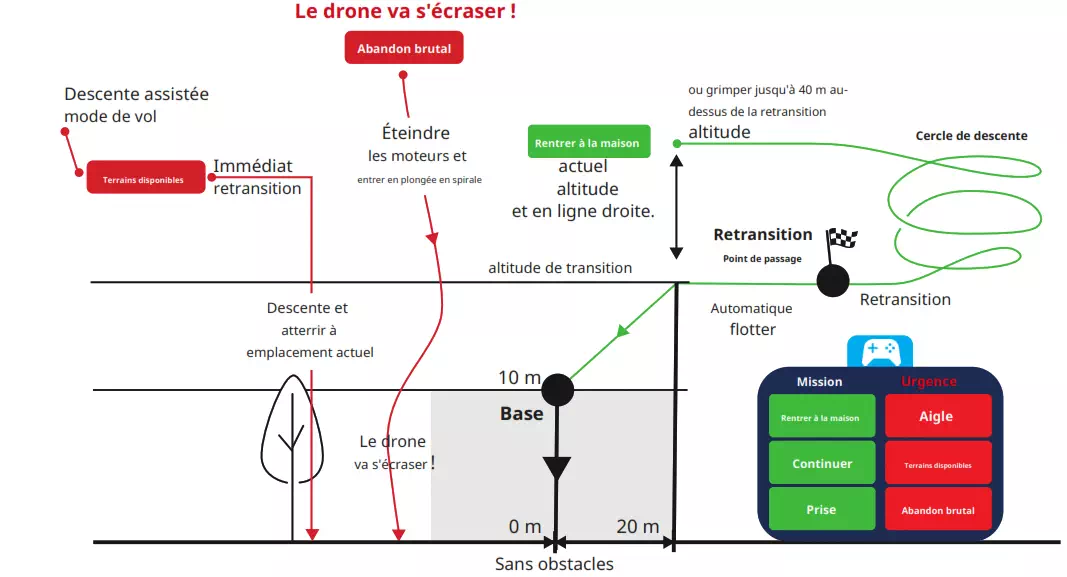
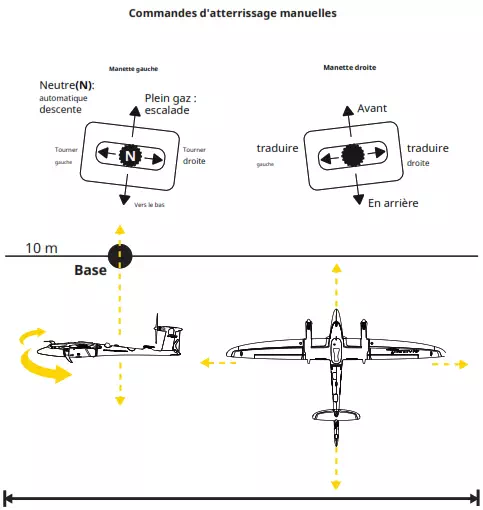
Commandes manuelles, d’urgence et de mission

+ + + À UTILISER UNIQUEMENT EN CAS D’URGENCE +++EN CAS D’OBSTACLES SUR LA TRAJECTOIRE DE VOL DUS À UNE MAUVAISE PLANIFICATION DE LA MISSION.

!!Il est toujours nécessaire de réduire au maximum le temps de vol stationnaire afin d’éviter une surchauffe des composants électroniques internes!!

Retour automatique à la base de la mission

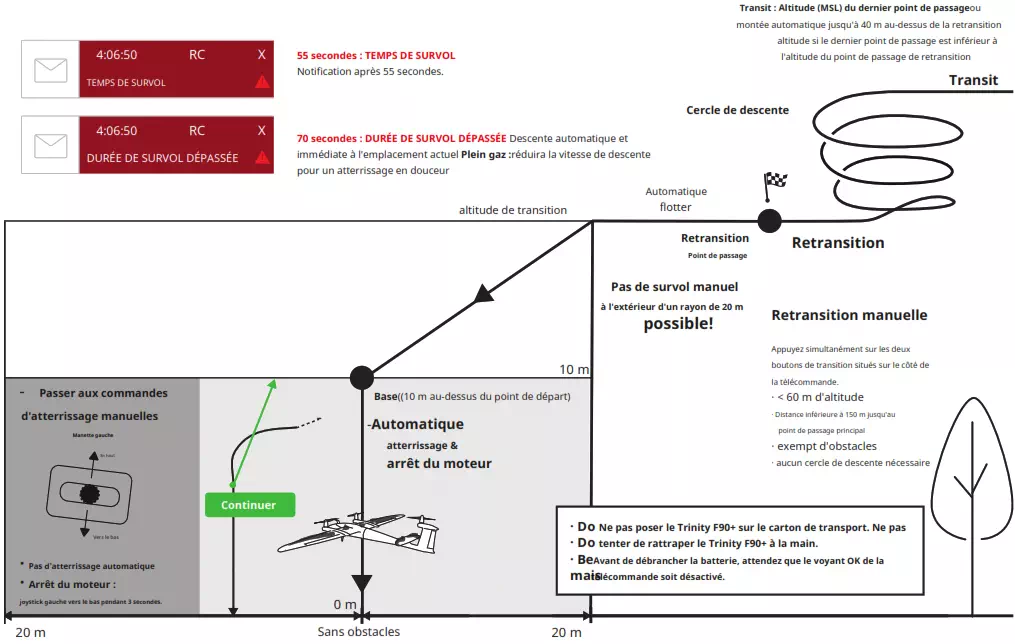
Retransition et atterrissage

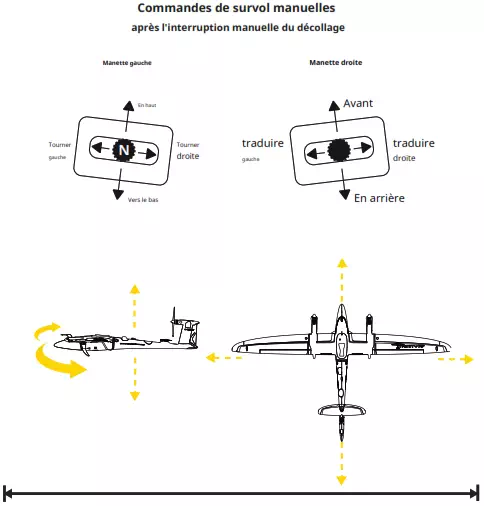
Commandes au survol


Ads Blocker Image Powered by Code Help Pro

Ads Blocker Detected!!!

Nous avons détecté que vous utilisez des extensions permettant de bloquer les publicités. 
Soutenez-nous en désactivant AdBlock.

We have detected that you are using extensions to block ads. Please support us by disabling these ads blocker.
Powered By
100% Free SEO Tools - Tool Kits PRO